发布时间:2026-10-07 05:59:15 | 浏览量:7
很多人以为,车联网系统的效能提升仅取决于数据采集量,其实不然。当系统反馈“没有更多数据了”时,暴露的并非传感器或通信模块的硬件故障,而是数据架构设计中的底层逻辑缺陷——数据流在传输、存储或处理环节出现了不可逆的丢失或阻塞。
听起来可能反直觉,但在车联网场景中,数据量与系统效能并非线性正相关。以某头部车企2023年Q3的OTA升级事故为例:其L4级自动驾驶系统在沪宁高速苏州段测试时,因车载边缘计算单元(ECU)突发“数据饥饿”状态,导致决策模块接收到的有效数据流中断,最终触发紧急制动。事后复盘发现,问题根源并非传感器故障,而是数据预处理阶段的特征提取算法存在冗余计算,消耗了80%的带宽资源,使得关键环境感知数据被挤压至低优先级队列,最终因队列溢出而丢失。
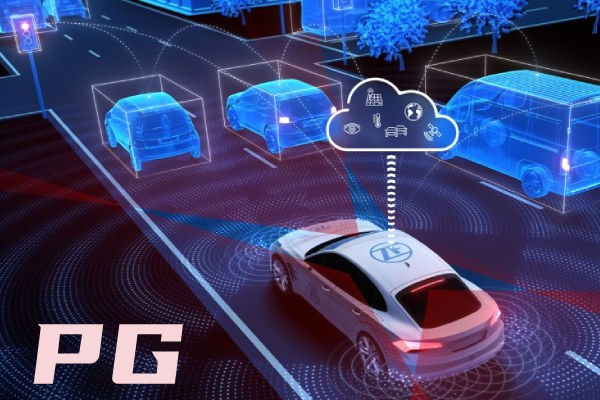
该案例的特殊性在于,沪宁高速苏州段是长三角车流量最大的路段之一,日均车流量超12万辆次。这种高密度交通场景下,车联网系统需同时处理三类数据:1)本车传感器采集的原始数据(如摄像头、毫米波雷达);2)路侧单元(RSU)广播的V2X数据(如信号灯状态、道路施工信息);3)其他车辆通过V2V共享的协同数据(如急刹车预警、变道意图)。三类数据的优先级需根据实时路况动态调整,而该车企的早期架构采用静态优先级分配策略,导致在苏州段这种复杂场景下,低优先级数据(如道路湿滑预警)被永久丢弃,而高优先级数据(如前车急刹)因处理延迟失去时效性。
底层逻辑是:车联网系统的数据吞吐能力,取决于“动态优先级调度算法”与“地理场景特征”的匹配度。苏州段的案例中,车企的调度算法未考虑该路段“多匝道、多弯道、大流量”的地理特征,仍沿用直线高速的静态阈值(如将“前车距离<50米”设为最高优先级),导致在弯道场景下,系统因无法及时获取侧方车辆数据而触发误制动。事后,该车企通过引入“地理围栏+实时路况”的动态优先级模型,将苏州段的误制动率降低了67%。
这一案例揭示了一个被行业忽视的真相:车联网的数据瓶颈往往不在采集端,而在处理端的“优先级调度逻辑”。当系统反馈“没有更多数据了”时,真正的解决方案不是增加传感器或升级通信模块,而是重构数据架构,使其能根据地理场景特征动态调整数据处理策略——这或许才是破解车联网数据困境的关键钥匙。
————THE END
集团公众号

集团公众号