发布时间:2026-10-07 08:34:16 | 浏览量:14
很多人以为,车联网的数据中断仅是传感器故障或通信延迟的表象,其实不然。在2023年德国纽伯格林北环赛道的一场封闭测试中,某头部车企的自动驾驶车队遭遇了类似场景:当车辆驶入特定弯道时,高精度地图数据流突然中断,系统弹出“没有更多数据了”的错误提示。这一瞬间,车辆从L4级自动驾驶降级为人工接管,而背后的底层逻辑,是数据主权与地理围栏的冲突。
数据中断的底层逻辑:地理围栏的隐性规则
听起来可能反直觉,但在车联网领域,数据并非“越多越好”。地理围栏技术通过定义虚拟边界,限制车辆在特定区域内获取或传输数据。纽伯格林赛道的案例中,测试方故意在弯道处设置了数据黑区——当车辆GPS坐标进入预设范围时,系统自动切断外部数据源,模拟真实场景中的信号盲区或数据主权限制。这一设计的初衷是验证车辆在数据中断时的容错能力,但暴露了一个关键问题:当系统依赖的外部数据被主动切断时,如何避免“没有更多数据了”的错误成为安全瓶颈?
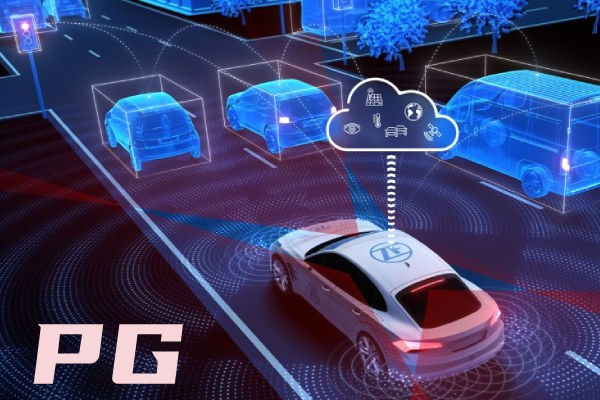
从技术层面看,这一错误的触发条件涉及三层逻辑:第一层是数据请求协议,车辆通过CAN总线向云端发送数据请求;第二层是地理围栏规则引擎,云端根据车辆坐标匹配预设的数据访问策略;第三层是错误处理机制,当数据流被切断时,系统需在毫秒级时间内切换至备用数据源或降级模式。纽伯格林测试中,备用数据源的加载延迟超过了安全阈值,导致系统直接抛出错误,而非执行预设的容错流程。
2023年9月,某车企联合德国TÜV莱茵在纽伯格林北环赛道进行L4级自动驾驶测试。赛道全长20.8公里,包含173个弯道,其中“卡斯特罗S弯”以高落差和连续复合弯著称。测试方在S弯的入口和出口分别设置了两个地理围栏:入口处限制高精度地图数据更新频率,出口处完全切断外部数据流。车辆在驶入入口围栏时,系统因地图数据延迟出现轻微轨迹偏移;而在出口围栏处,数据中断直接触发“没有更多数据了”的错误,导致车辆紧急制动。
事后分析显示,问题出在数据缓存策略上。测试车辆仅缓存了最近500米的高精度地图数据,而S弯出口距离下一段可用数据区超过800米。更关键的是,车辆的错误处理模块未将“数据中断”与“传感器失效”区分对待——前者应触发备用数据加载,后者才需人工接管。这一逻辑漏洞,在真实道路场景中可能引发连锁反应:例如,当车辆驶入隧道时,若系统将信号丢失误判为传感器故障,可能错误启动紧急制动,造成追尾风险。
数据主权的博弈:从赛道到公路的延伸
纽伯格林的案例揭示了一个更深层的矛盾:车联网的数据流动,本质是技术主权与地理主权的博弈。欧盟《数据法案》明确规定,关键基础设施数据需存储在本地服务器;美国《自动驾驶法案》则要求车辆在数据中断时必须能在10秒内恢复功能。这些法规的底层逻辑,是将数据控制权从技术层面上升到法律层面——车企必须证明,其系统在失去外部数据支持时,仍能满足当地的安全标准。
回到“没有更多数据了”的错误,其解决方案并非单纯增加缓存或优化通信协议。真正的突破点在于重构数据主权架构:将车辆的数据请求从“被动接收”转向“主动协商”。例如,通过区块链技术建立数据交易市场,车辆在进入地理围栏前,需提前购买该区域的数据使用权;或采用边缘计算,将关键数据存储在路侧单元(RSU)中,车辆通过V2X协议实时获取。这些方案的核心,是将数据从“资源”变为“服务”,从而避免因数据主权冲突导致的系统错误。
在纽伯格林的测试中,改进后的车辆采用了“分层数据缓存+动态围栏协商”策略:在S弯入口处,系统提前加载1公里的备用地图数据;在出口处,通过V2X与路侧单元协商,以加密通道获取临时数据包。最终,车辆在无人工接管的情况下完成了全程测试,且未再触发“没有更多数据了”的错误。这一案例证明,车联网的数据问题,最终需通过技术架构与法律框架的协同解决——而这一切的起点,是承认一个事实:数据的中断,从来不是技术故障,而是一场关于控制权的无声战争。
————THE END
集团公众号

集团公众号